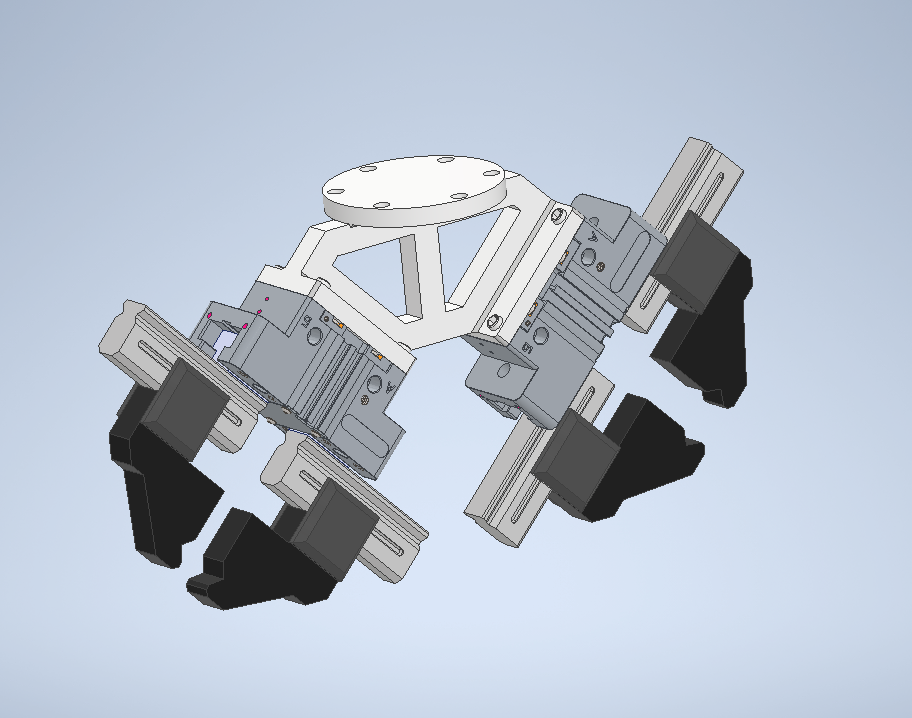
Парный захват РКТ‑20 — модульный двусхватный инструмент для промышленных и коллаборативных роботов. Предназначен для параллельного захвата и позиционирования среднегабаритных объектов массой до 5 кг.
Для отрисовок робототехники
- Главная -
- Чертежи -
- Машиностроение и механика -
- Промышленные роботы и робототехника -
- Захват парный РКТ-20
Захват парный РКТ-20
0
0
12
1
0
20
Сообщить о проблеме
Автор
 Вячеслав Буциков
Дата
13.11.2026
Язык
Русский
Состав
Построено в Inventor 2025
Софт
STEP / IGES Inventor 2025
Как открыть?
Отзывов пока нет
Содержимое архива
-
-
 socket button head screw_iso_ISO 7380 - M3 x 8 - 8N.ipt
-
socket button head screw_iso_ISO 7380 - M4 x 12 - 12N.ipt
-
socket head cap screw_din_DIN 912 M4 x 12 --- 12N.ipt
-
socket set screw flat point_din_DIN 913 - M3 x 5-N.ipt
-
socket set screw flat point_din_DIN 913 - M5 x 5-N.ipt
-
Губка.ipt
-
 Захват парный РКТ-20.iam
-
 Захват парный РКТ-20.stp
-
Крепеж губок.ipt
-
РКТ-МП2-27-20(10).iam
-
РКТ-МП2-27-20.002 у_У.ipt
-
РКТ-МП2-27-20.003 у_Крышка.ipt
-
РКТ-МП2-27-20.005.01 у_Корпус.ipt
-
РКТ-МП2-27-20.006_Крышка.ipt
-
Разделение на 2 захвата.ipt
-
Салазка.ipt
-
Чтобы скачать чертеж, 3D модель или проект, Вы должны зарегистрироваться
и принять участие в жизни сайта. Посмотрите, как тут скачивать
файлы
Еще чертежи и проекты по этой теме:




 Василий


 Alex K
Отзывов пока нет
Чтобы оставить отзыв, необходимо войти
Войти с помощью:
Используя функцию входа через сторонние сервисы, Вы соглашаетесь на обработку персональных данных в соответствии с Политикой конфиденциальности
Используя функцию входа через сторонние сервисы, Вы соглашаетесь на обработку персональных данных в соответствии с Политикой конфиденциальности